
Программное обеспечение, позволяющее получить фотореалистичное изображение проекта на основе загруженной 3D-модели, а также произвести ее визуальную проверку на эргономичность и несоответствия на всех этапах жизненного цикла объекта.
MS Навигатор обеспечивает фотореалистичную визуализацию проекта (в том числе с трассировкой лучей), управление материалами, освещением, камерой и окружением. Позволяет выгружать изображения и видео, создавать сценарии облёта модели — в том числе с динамикой: движением персонажей и техники, изменением свойств объектов.
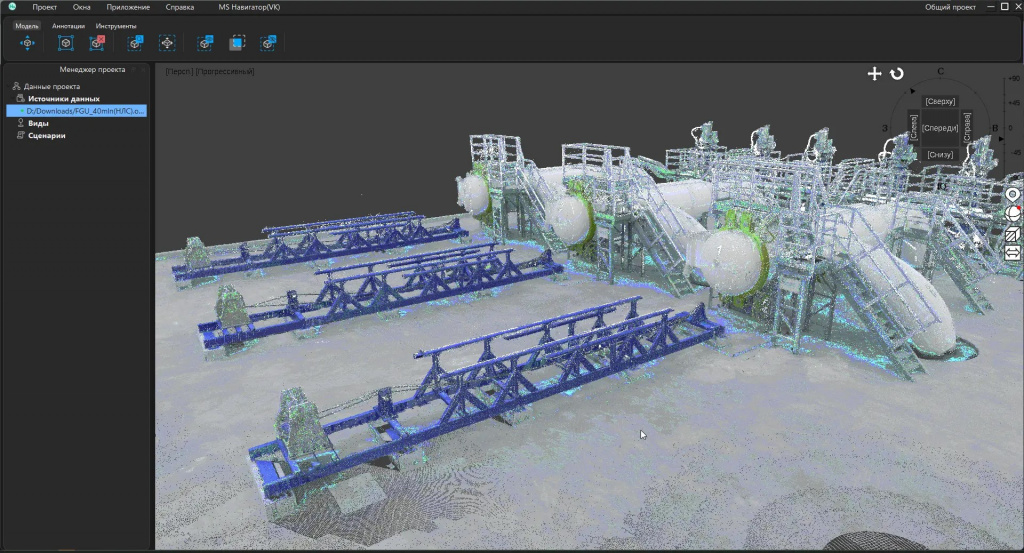
Программа работает с большими объёмами данных (в т. ч. с облаками точек) и интегрируется с базами MS Модель и CADLib. Инструменты анализа (поиск, просмотр от третьего лица, VR‑режим) помогают оценить эргономичность и выявить ошибки, а Менеджер коллизий — сохранять и повторно проверять коллизии со сменой статусов.
Сетевой режим поддерживает одновременный осмотр несколькими пользователями; замечания, замеры и пометки можно добавлять в MS Навигатор и передавать другим участникам проекта. Высокая производительность ускоряет презентацию проекта и выявление проблем на этапе проектирования.
Описание технологии:
Технология проектирования в программном комплексе MS охватывает создание 3D‑моделей и 2D‑документации, объединение данных в общую 3D‑модель (через MS Модель и архив / CADLib), импорт моделей из стороннего ПО и анализ проекта — в том числе с помощью MS Навигатор.3D‑проект разрабатывают в MS Проект, а для проверки и анализа совмещённую модель собирают в MS Модель и архив / CADLib — эта система напрямую работает с базой данных проекта и даёт доступ ко всей информации по нему.
Общая схема работы представлена на рисунке.
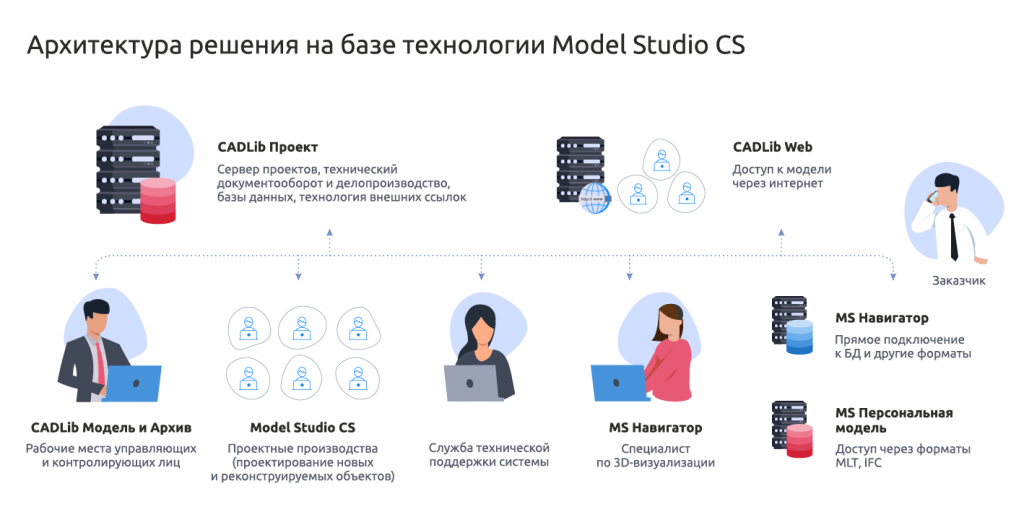
Для передачи модели на проверку заказчику доступно несколько сценариев. При использовании MS Проект можно подключаться к базе данных напрямую или выгрузить файл MLT из MS Модель и архив / CADLib. Заказчик просматривает модель в MS Навигатор, делает замеры и вносит замечания, которые выгружаются в XML и передаются обратно в проектную организацию. При работе со сторонними приложениями MS Навигатор открывает «родные» и нейтральные форматы напрямую, поддерживая аннотирование и обмен ими в своей среде. Кроме того, MS Навигатор позволяет получать презентационные изображения и видеоролики, а также сохранять сценарии облёта модели.
-
MS Навигатор работает как мультиформатный агрегатор, объединяющий данные из разных систем в единую среду просмотра и анализа. Поддерживается прямое подключение к базе MS Модель и архив / CADLib и более 60 форматов: отраслевые стандарты (IFC, RVT, DWG, DXF, IGES, STEP), облака точек (LAS, PTX, XYZ), 3D‑форматы (FBX, OBJ, 3DS, DAE, STL, PLY, GLTF/GLB) и специализированные форматы (XPG, C3D, MD5MESH и др.). Это делает продукт удобной точкой входа для проектных организаций с разнородным парком ПО и заказчиков, получающих модели от разных подрядчиков.
-
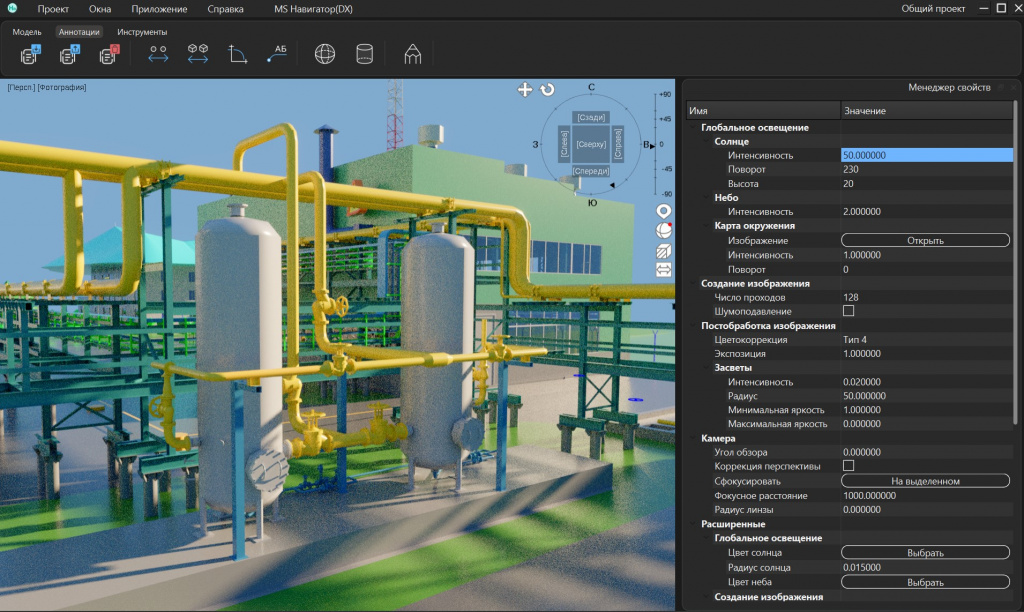
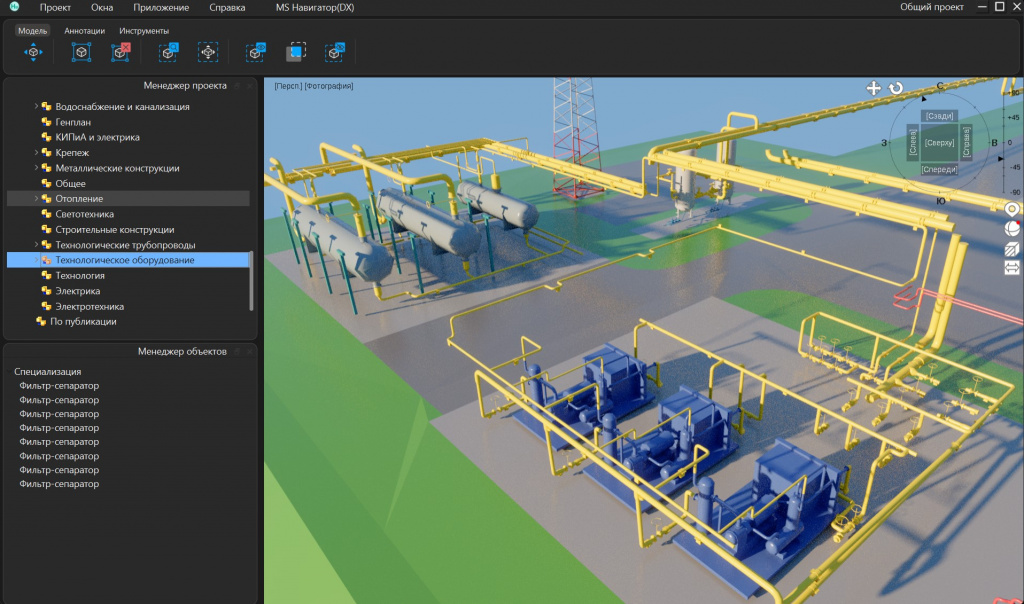
MS Навигатор включает расширенный список визуальных стилей для разного отображения модели. Визуальный стиль Фотография позволяет получить реалистичную визуализацию проекта.
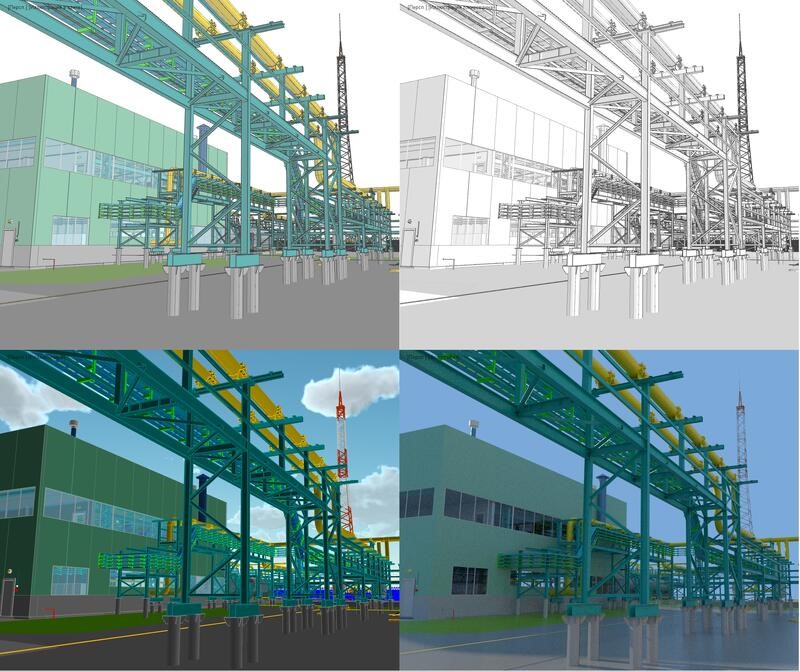
При выборе визуального стиля Фотография можно настроить режим рендеринга: параметры окружения, в том числе параметры, отвечающие за качество изображения, настройки камеры, алгоритм расчета и др.
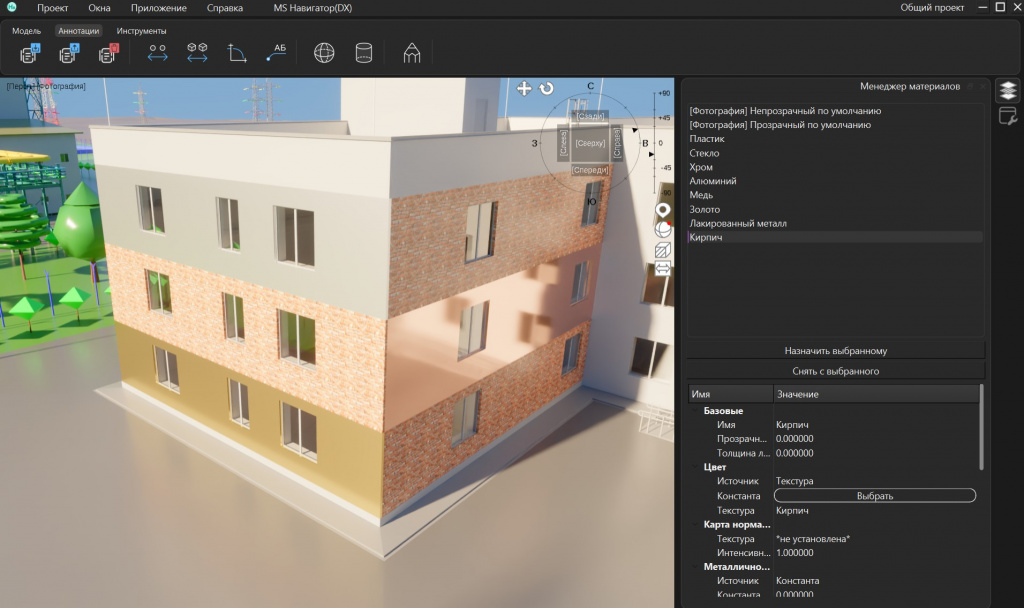
В MS Навигатор существует возможность накладывать текстуры с помощью назначенных объектам материалов. Текстуры поддерживают метод нормалей.
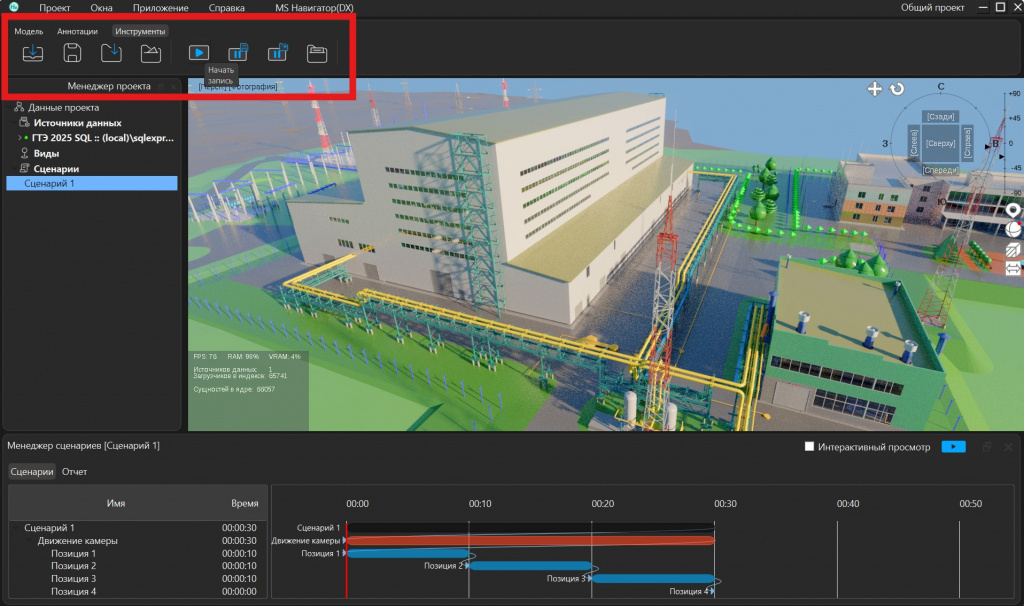
На вкладке Инструменты располагаются команды, позволяющие сохранить изображение или записать видео с экрана, а настраиваемые сценарии обеспечивают возможность получать не только сценарии облета модели, но и движение персонажей, техники, изменять визуальные свойства объектов и выгружать видео с необходимыми параметрами.
-
В файле MLT сохраняется информация о 3D-объектах и их атрибутах, данные об иерархиях Комплекс и Разделы проекта, пользовательские выборки и классификаторы, а также файлы, связанные с 3D-объектами. Просмотр 3D-объектов происходит таким же образом, как в MS Модель и архив / CADLib Модель и Архив: в программе можно показывать и скрывать объекты, связанные с определенными уровнями структуры
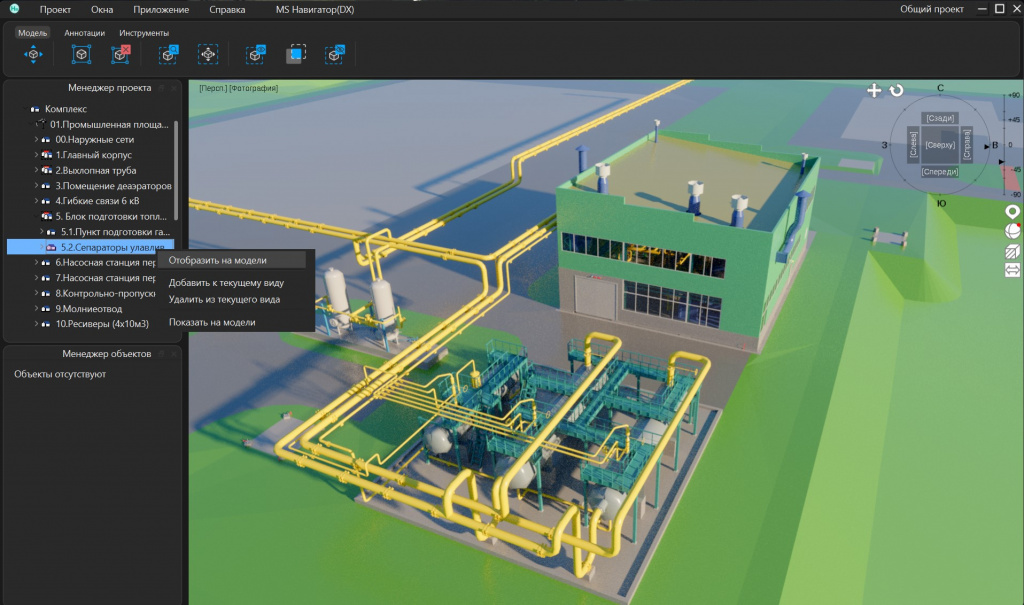
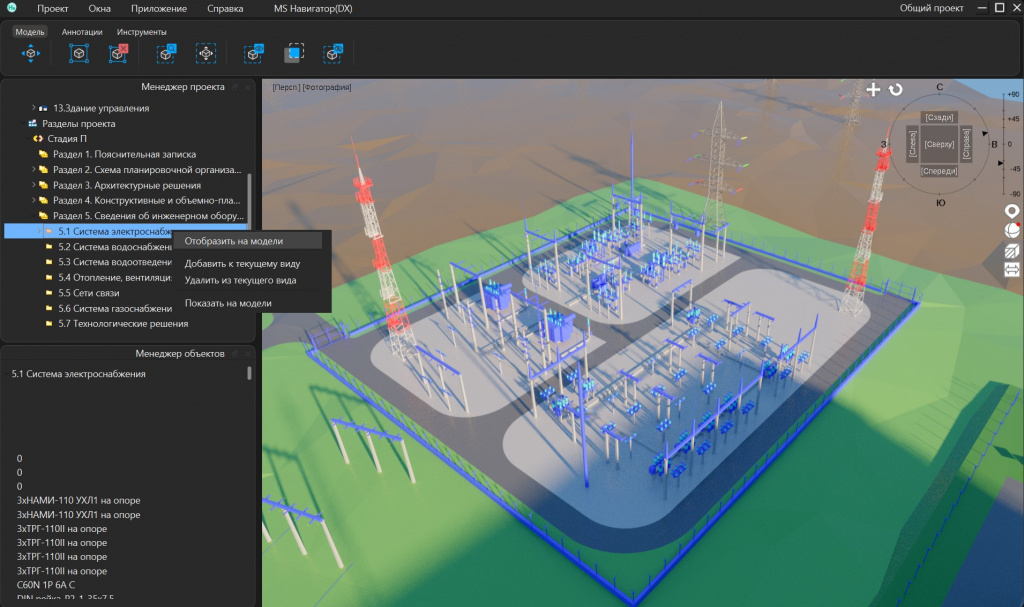
Наряду со стандартными структурами зданий/сооружений и разделами проекта, для отображения объектов могут применяться пользовательские классификаторы, созданные в MS Модель и архив / CADLib Модель и Архив.
-
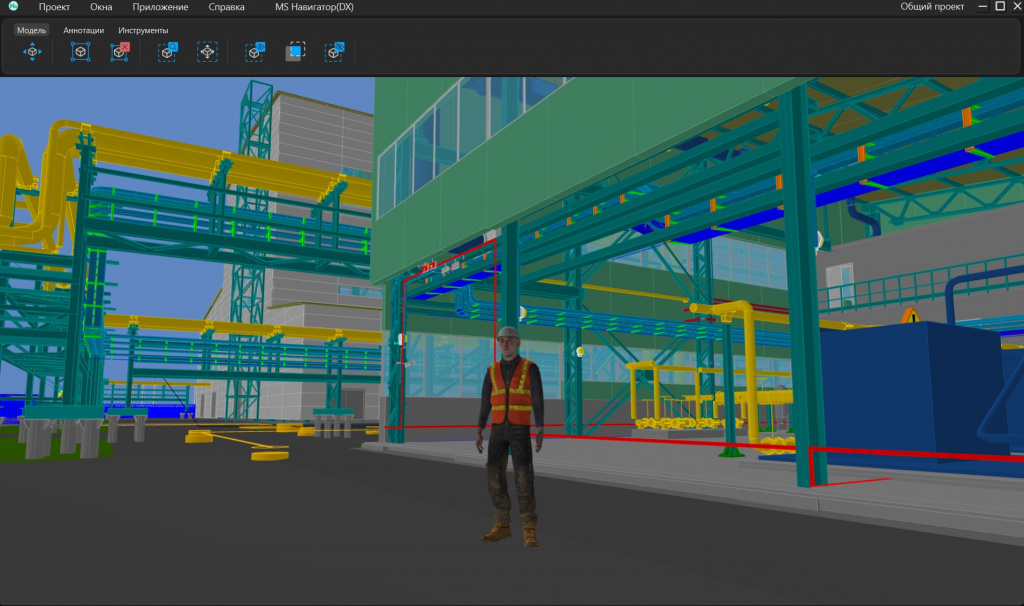
Стандартные инструменты навигации MS Навигатор дополнены возможностью осмотра от третьего лица. Данный функционал позволяет осуществлять визуальную проверку модели с помощью реалистичного аватара, который может производить облет и обход модели с учетом препятствий. Стандартные инструменты навигации дополнены поддержкой VR-режима и телепортацией аватаров. Доступен полуавтоматический режим управления персонажем или группой персонажей.
-
MS Навигатор теперь поддерживает просмотр 3D-моделей в виртуальной реальности. Подключив VR-гарнитуру, пользователь может буквально оказаться внутри будущего здания или сооружения. Это позволяет оценить эргономику пространства, обзорность, безопасность и масштабы объекта еще до начала строительства. Управление осуществляется с помощью контроллеров: навигация, включение физики и коллизий — всё под рукой. VR-режим особенно востребован при проверке сложных промышленных объектов, логистических центров и общественных зданий, а также при презентации проектов заказчикам и инвесторам.
-
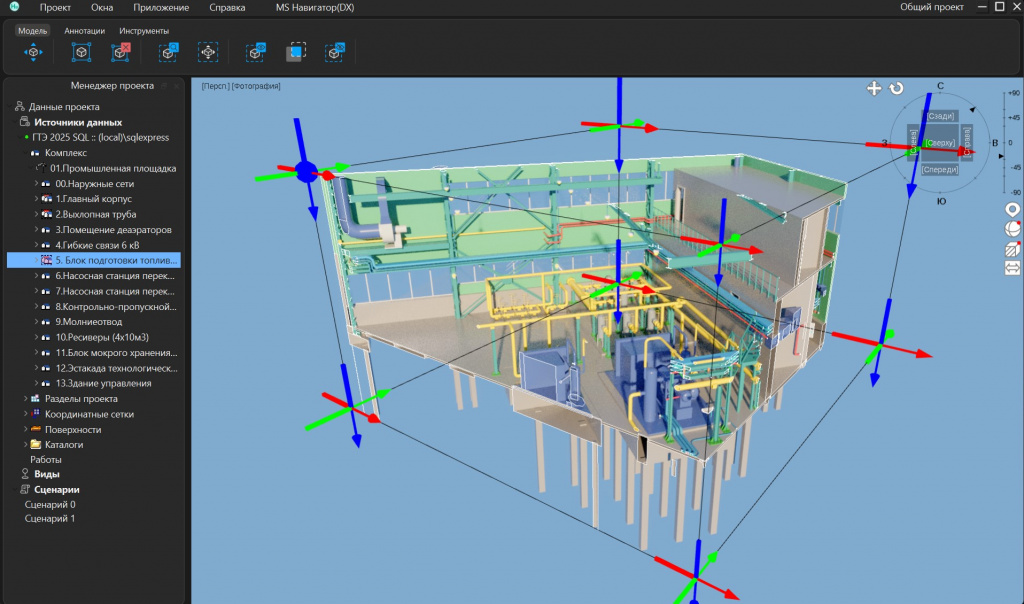
Кроме команд для просмотра модели по частям, в MS Навигатор доступен режим обрезки для создания динамических секущих плоскостей по осям X, Y и Z. Различные визуальные стили, а также наличие ортогональной и перспективной проекций отображения 3D-модели позволяют выбрать наиболее удобный способ просмотра объектов.
-
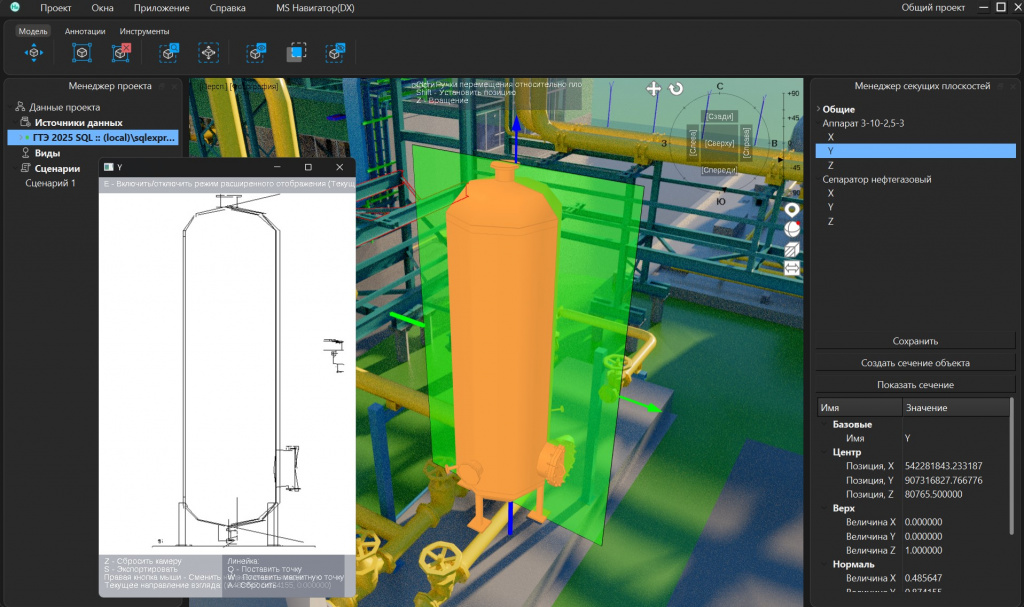
MS Навигатор позволяет создавать сечения 3D-модели и экспортировать их в формат DXF для дальнейшего использования в любых CAD-системах. Сечение формируется с помощью секущих плоскостей, которые можно ориентировать по осям X, Y и Z или размещать вручную с привязкой к геометрии. В окне просмотра сечения доступны горячие клавиши для быстрого управления: переключение режима отображения со штриховкой, изменение направления взгляда, сброс камеры, а также проведение замеров с привязкой к геометрии. Экспортируемый DXF-файл содержит кривые сечений, сгруппированные по сущностям, что упрощает их дальнейшее редактирование и использование в проектной документации.
-
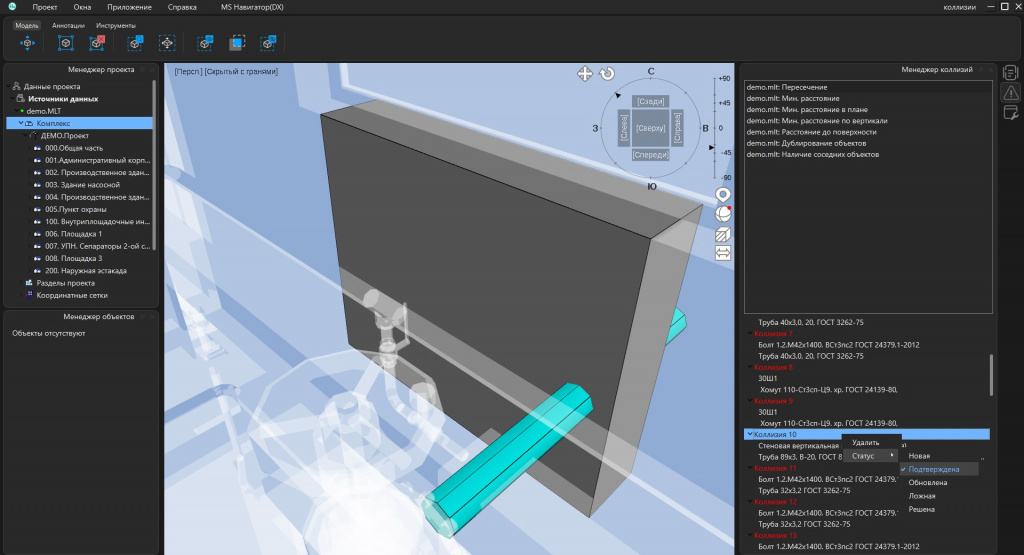
Поиск и анализ коллизий в MS Навигатор позволяет выявлять пересечения, недопустимые сближения и другие конфликты между элементами модели. Доступно несколько типов проверок: пересечение, минимальное расстояние, расстояние до поверхности, наличие соседних объектов и дублирование. Для каждой проверки создаются профили с гибкими фильтрами по группам объектов. Результаты сохраняются в проекте с возможностью присвоения статусов. При внесении изменений в проект доступна повторная проверка на коллизии с автоматическим изменением статусов. Экспорт в CSV позволяет передавать коллизии в среду MS Модель и архив / CADLib Модель и Архив.
-
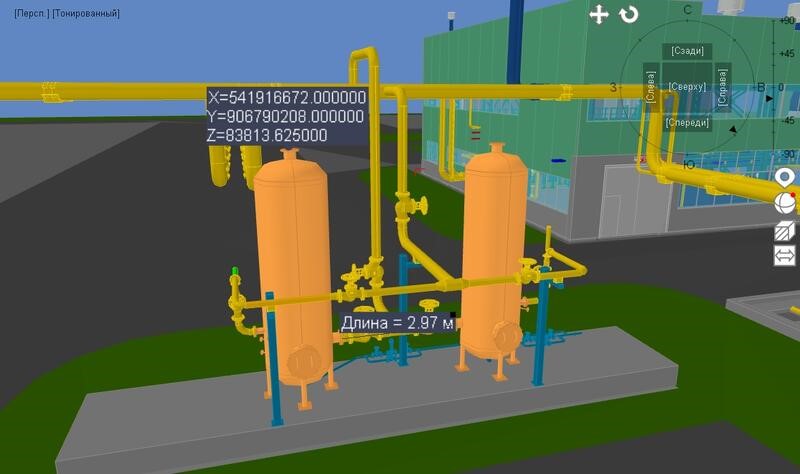
Для создания замечаний заказчика, касающихся 3D-модели, используются заметки. MS Навигатор предоставляет инструменты создания выносок, средства измерения расстояний между заданными точками или между 3D-объектами, а также измерительные фигуры. Заметки можно выгрузить в файл XML для передачи исполнителю и дальнейшего импорта в MS Модель и архив / CADLib Модель и Архив или в MS Навигатор.
-
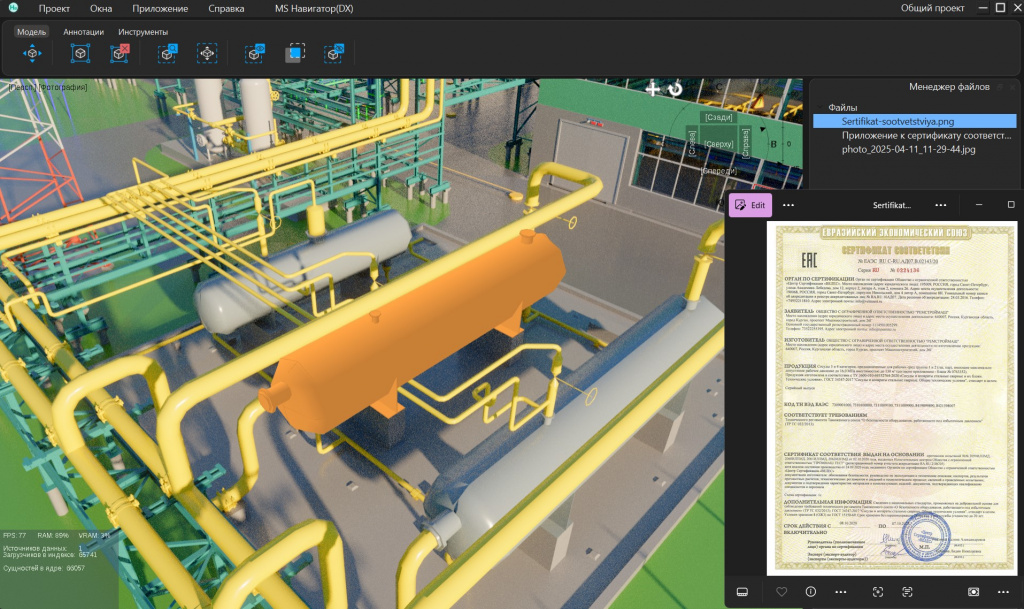
Если в базе данных MS к 3D-объектам привязаны файлы, MS Навигатор позволяет отобразить их при подключении напрямую к базе или при использовании MLT-формата. Также их можно будет скачать на компьютер пользователя.
-
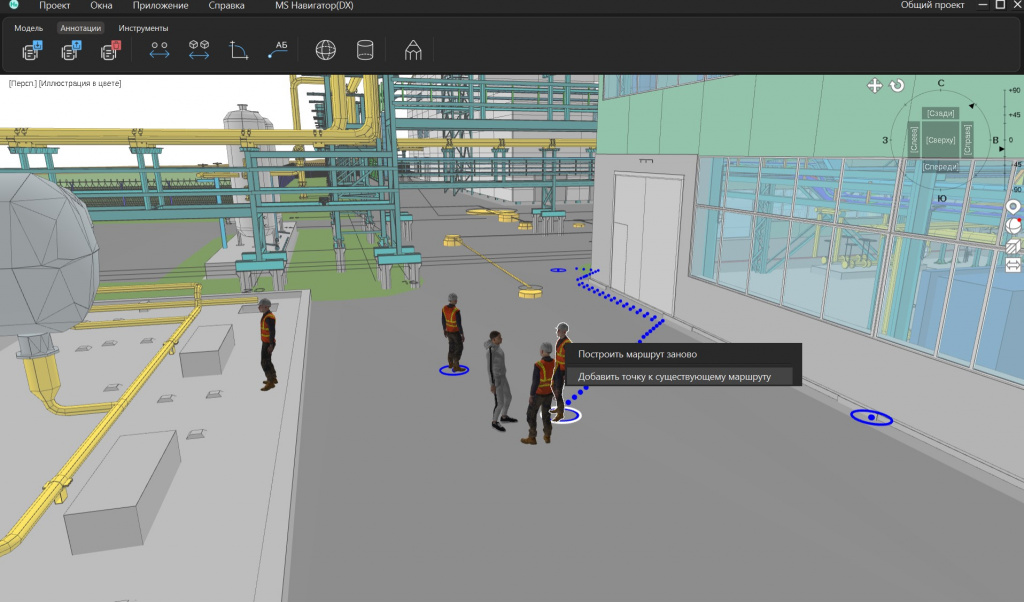
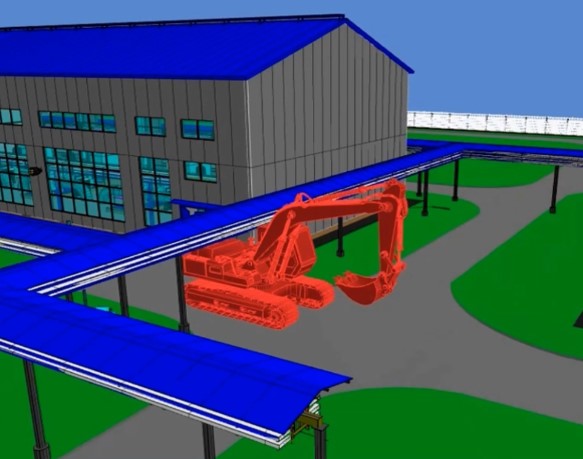
MS Навигатор существенно расширил возможности сценариев: теперь можно моделировать движение сразу нескольких персонажей и техники с учетом коллизий между ними — это незаменимо для проверки эвакуационных маршрутов, логистики и безопасности на объекте. Добавлена возможность динамического изменения цвета и прозрачности объектов в процессе анимации, что помогает визуально выделять ключевые элементы или этапы. Сценарии объединяют все эти действия в единую временную шкалу, обеспечивая комплексную анимацию для презентаций, проверок и управления проектом.
-
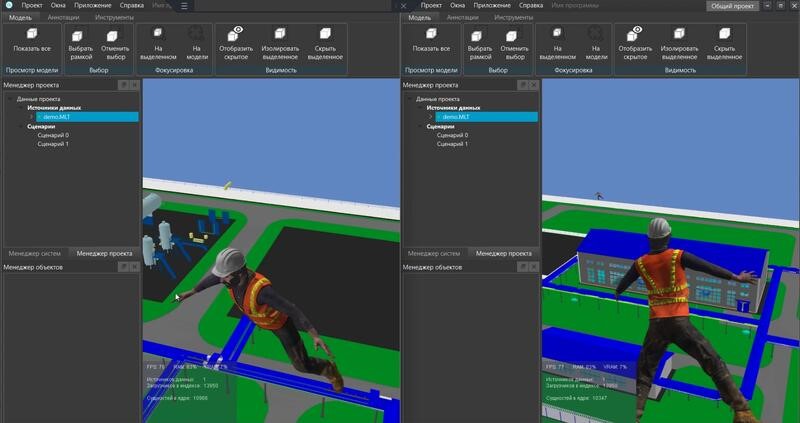
MS Навигатор позволяет исследовать проект одновременно нескольким пользователям в режиме просмотра от третьего лица и вести диалог в процессе проверки с помощью голосового чата.
-
MS Навигатор предоставляет мощные инструменты для работы с облаками точек, полученными в результате лазерного сканирования. Продукт показывает высокую эффективность при работе с большими объемами данных — вы можете загружать облака точек крупных промышленных и гражданских объектов